智能车牌识别相机与道闸一体机联动技术解析:提升车场通行效率的关键
很多车场运营方在改造出入口时都会遇到一个尴尬:单看车牌识别相机的识别率已经做到99%以上,但高峰期车道依然排长队。问题往往不出在识别环节,而是相机与道闸一体机之间的联动逻辑没有调好。一套完整的出入口系统涉及多个硬件节点的协同,任何一个环节的响应延迟都会叠加到车主的实际等待时间里。
从触发到抬杆,中间到底发生了什么?下面从技术链路的角度拆开来看。
一、联动链路中的三个关键节点
车辆驶入识别区域后,完整链路大致经过三个阶段:触发→识别→执行。
触发环节依赖地感线圈或视频虚拟线圈。地感线圈的优势在于触发稳定、不受光线影响,但施工需要破路;视频虚拟线圈部署灵活,不过在夜间或雨雪天气下误触发率会上升。目前主流方案是地感线圈作为主触发,视频检测作为辅助校验,两者结合可以把误触发率控制在较低水平。
识别环节由车牌识别相机完成。相机在收到触发信号后抓拍、分析、输出车牌号。这里有一个容易被忽视的参数——识别耗时。低端方案可能需要300-500ms,而优化后的嵌入式算法可以压缩到100-200ms。单次差异不大,但高峰期连续过车时,累积效应非常明显。
执行环节就是道闸一体机接收开闸指令并完成抬杆动作。直流无刷电机的抬杆时间通常在0.9-1.5秒之间,部分高速道闸可以做到0.6秒。如果相机与道闸之间走的是继电器干接点信号,还会额外增加几十毫秒的响应延迟。
二、常见的联动延迟问题及排查思路
实际项目中,以下几种情况最容易导致通行效率下降:
- 相机与道闸协议不匹配:部分项目混用不同品牌的相机和道闸,只能靠干接点硬联动,无法传递车牌信息给收费显示屏,导致车主看不到应缴金额,还得等岗亭人工确认。
- 地感线圈灵敏度设置不当:灵敏度过高,相邻车道车辆经过时误触发;过低,小型车或底盘较高的车辆检测不到。
- 收费显示屏刷新延迟:显示金额和车牌信息的刷新速度如果跟不上,车主已经到闸口了屏幕还没跳出来,体验很差。
排查时建议用抓包工具或串口调试助手,逐段测量从触发信号发出到道闸抬杆的总耗时,定位瓶颈在哪个节点。
优化实践:从串口通信到AI预识别
当前较优的做法是让出入口控制机作为中枢,通过RS485或TCP/IP协议统一调度相机、道闸和显示屏。相机识别到车牌后,直接通过协议把车牌号和置信度传给控制机,控制机判断是否放行,同时驱动收费显示屏显示信息、驱动道闸抬杆。整条链路走网络通信而非硬接点,响应可以压缩到200ms以内。
更进一步,部分方案开始引入AI预识别:相机在车辆进入触发区域之前就持续进行视频流分析,提前完成车牌定位和字符分割,一旦触发信号到来,只需完成最后的比对输出。这种“预识别+触发确认”的模式,可以把有效识别时间再缩短30%-40%。
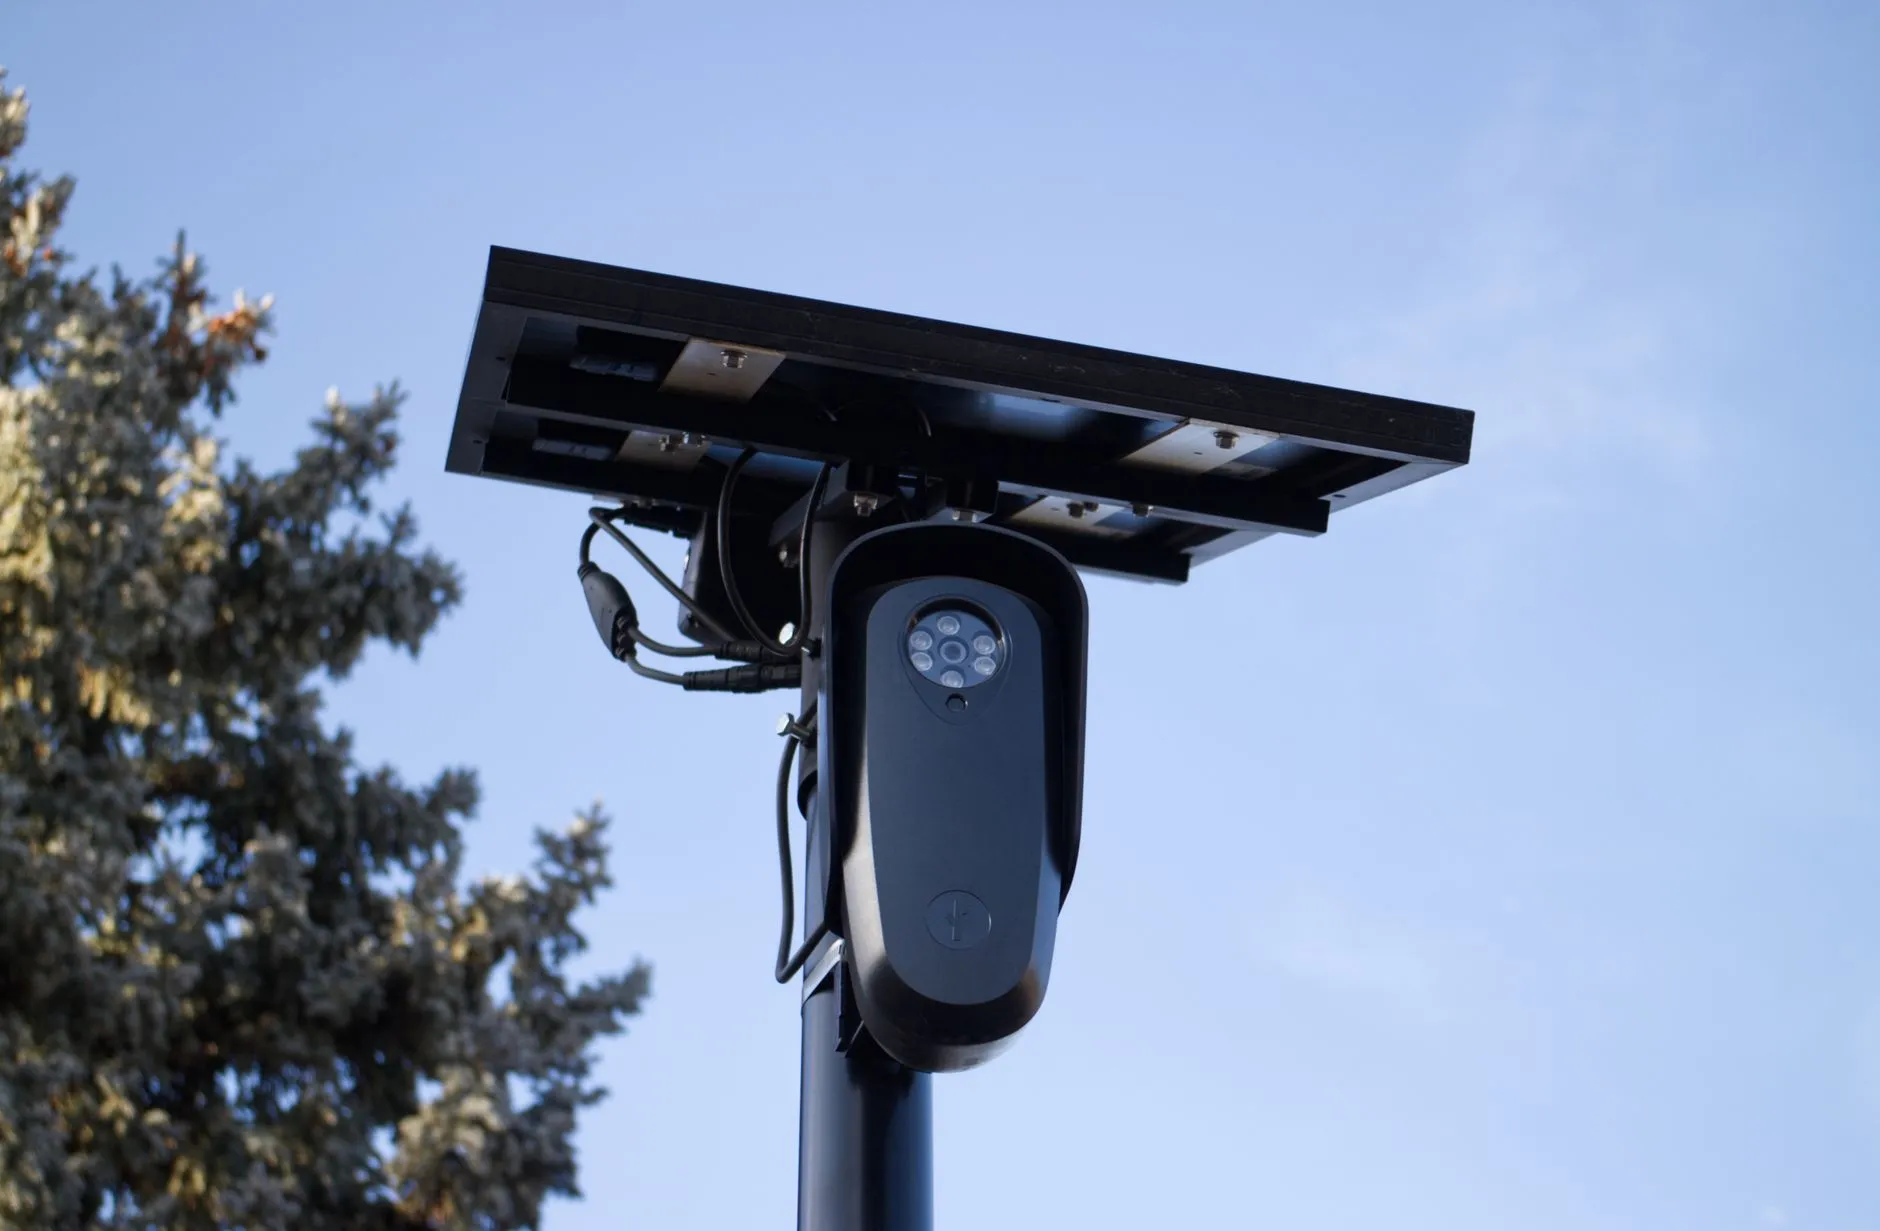
对于正在规划或改造车场的运营方,几点务实建议:优先选择同一品牌的相机与道闸,确保协议互通;地感线圈施工时做好馈线屏蔽,避免变频器或大功率设备干扰;收费显示屏的刷新策略设置为“识别即刷新”而非“抬杆后刷新”,让车主更早获取缴费信息。
车场通行效率的提升,本质上是把每个环节的几十毫秒省下来,叠加成车主感知到的“不用等”。随着边缘计算能力的增强和通信协议的标准化,相机与道闸的联动正在从“能用”走向“无感”,这才是智能出入口真正的价值所在。